PINS
STM32 JLink
1.VDD_Target
2.SW_CLK
3.GND
4.SW_DIO
5.NRST
6.SW_O
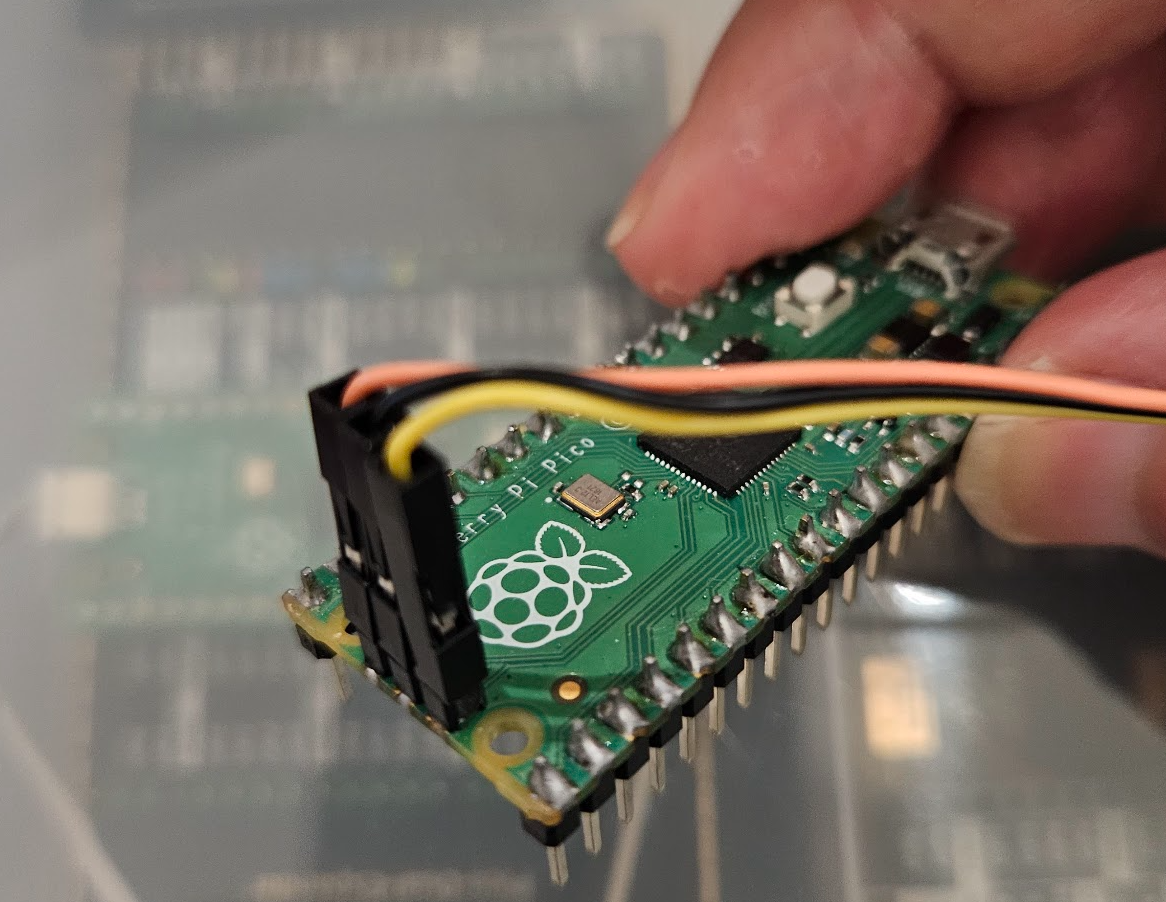
Pico
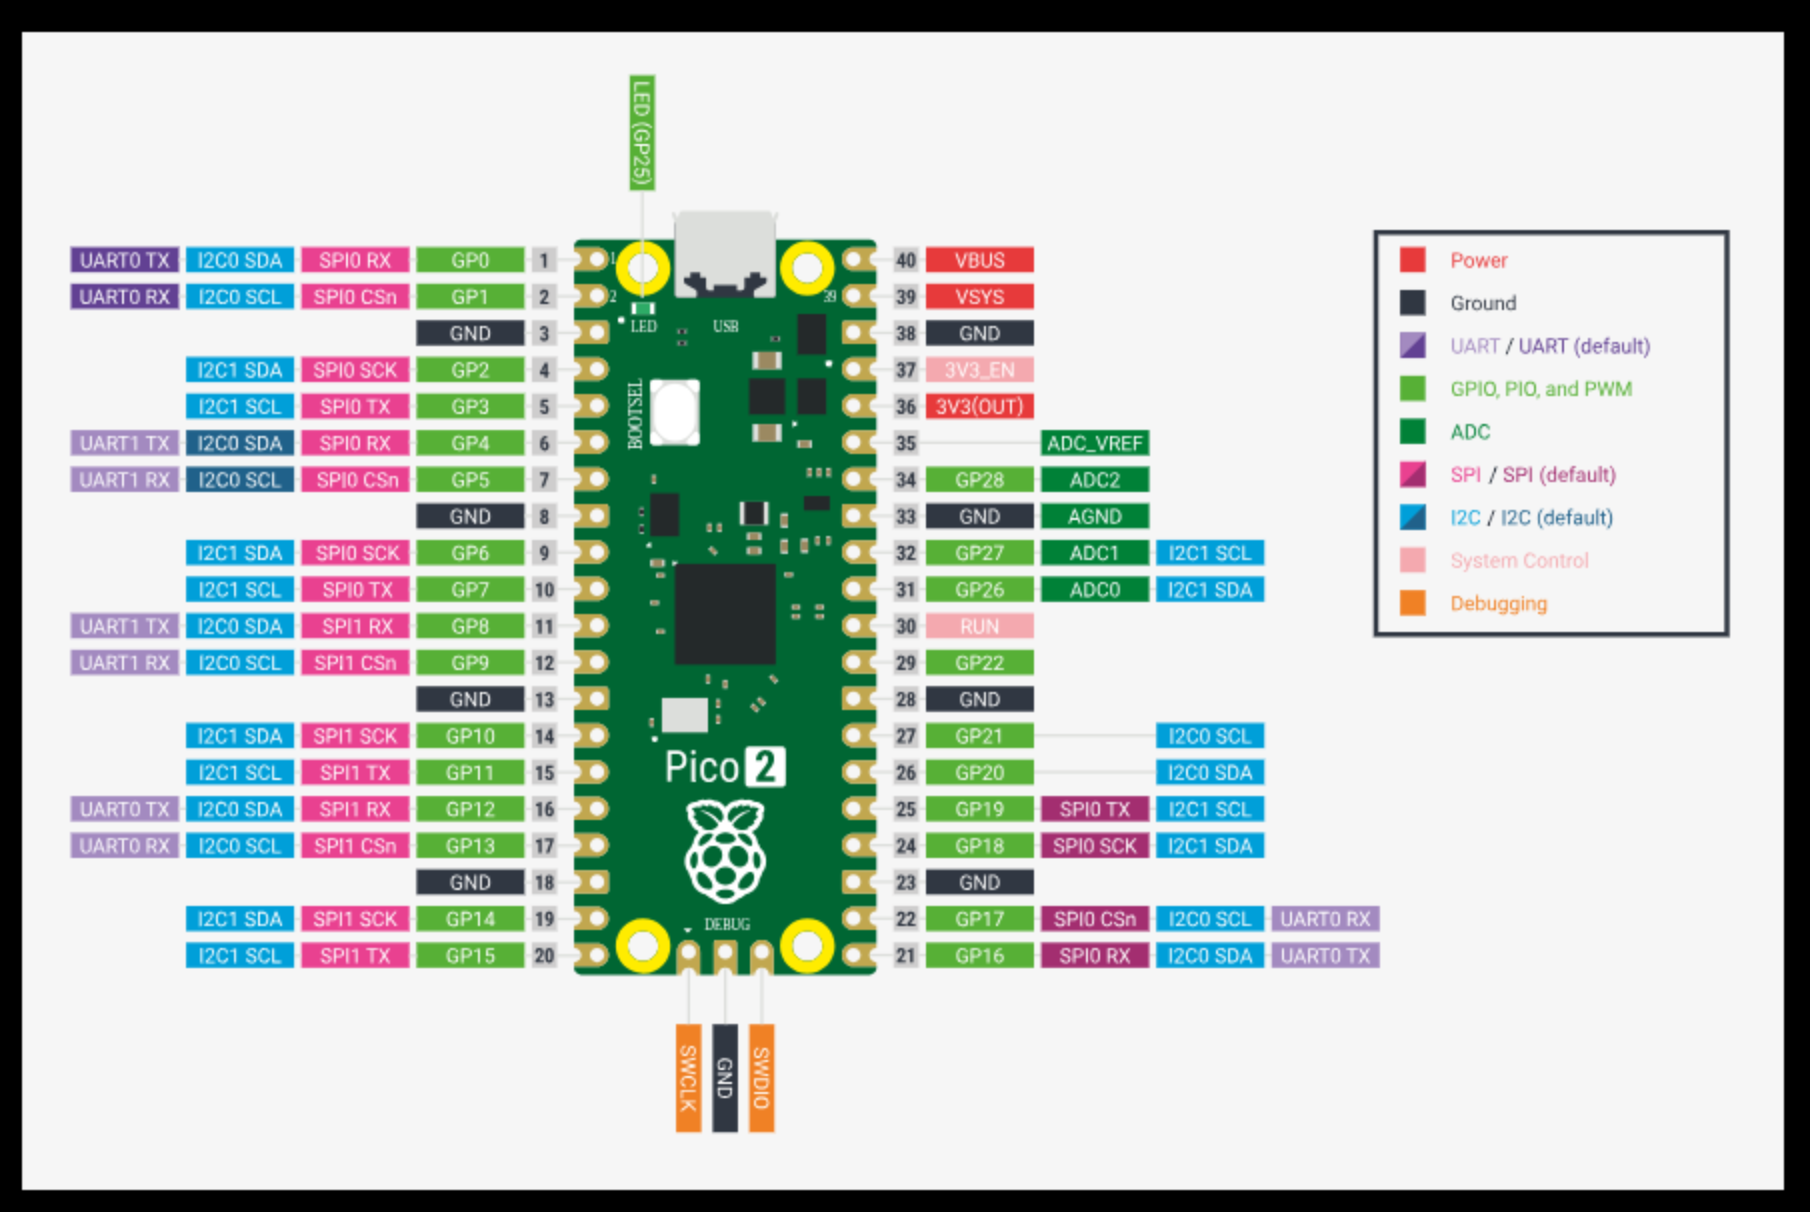
Pico SWD IO Port
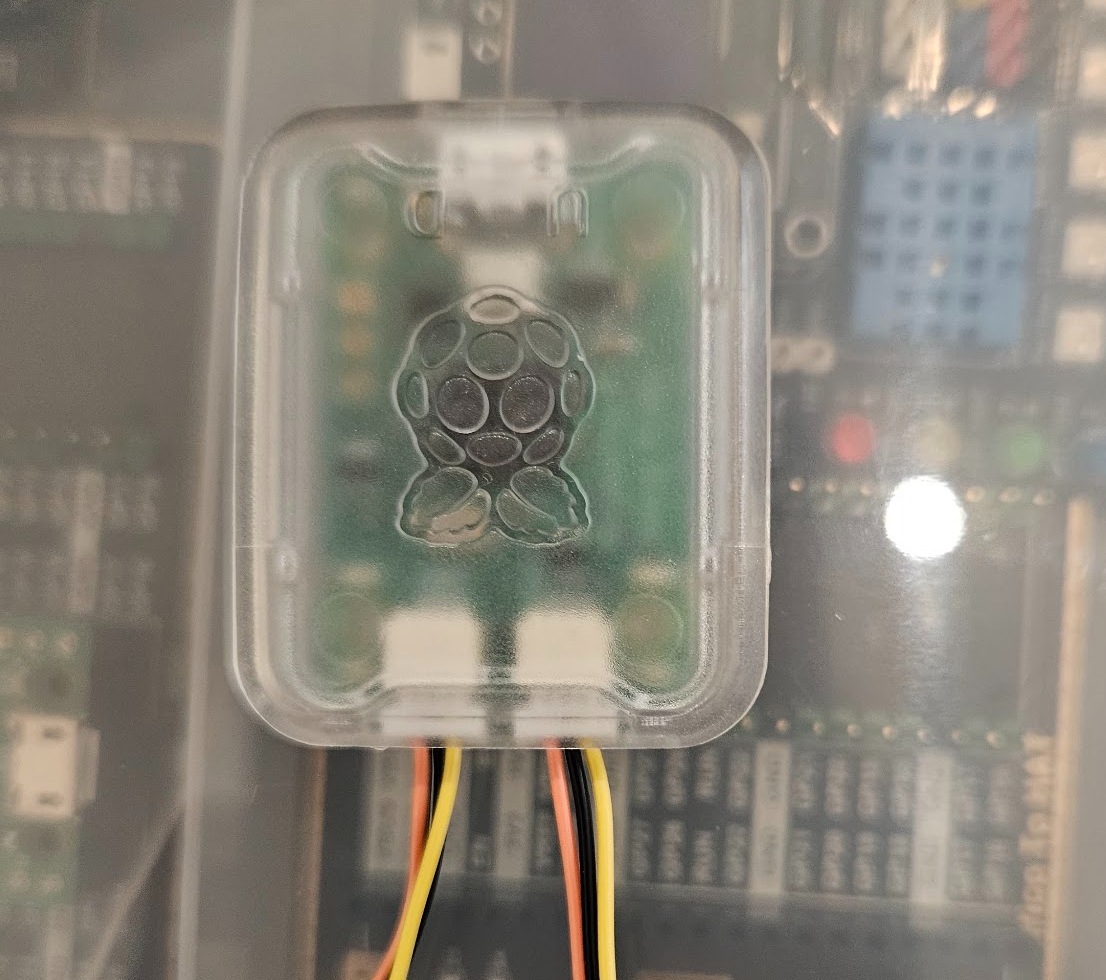
STM32
PyBoard STM32F405

STM32F405 I2C
I2C Pin Mapping Overview
Each I2C port can be routed to multiple alternative GPIO pin packs to suit your board layout: [1]
I2C1: SCL on PB6 (or PB8), SDA on PB7 (or PB9)
I2C2: SCL on PB10, SDA on PB11
I2C3: SCL on PA8 (or PH7), SDA on PC9 (or PH8) [1, 2]
FT2232
FT245 Fifo
| Pin Name | Functions | I/O |
|---|---|---|
| AD0 ~ AD7 | D0 ~ D7 | IO |
| AC0 | RXF# | output |
| AC1 | TXE# | output |
| AC2 | RD# | input |
| AC3 | WR# | input |
| AC4 | SIWR# | input |
| AC5 | ClockOut | output |
| AC6 | OE# | input |
FT2232 / FT2232H JTAG Pin Out Mapping Table
When configuring the FT2232 for JTAG debugging (typically using the MPSSE engine), Channel A (ADBUS) is used as the standard interface.
| JTAG Signal | FT2232 Channel A Pin | I/O Direction (FT2232 Side) | Description |
|---|---|---|---|
| TCK | ADBUS0 |
Output | Test Clock |
| TDI | ADBUS1 |
Output | Test Data In |
| TDO | ADBUS2 |
Input | Test Data Out |
| TMS | ADBUS3 |
Output | Test Mode Select |
| nTRST | ADBUS4 or ACBUS0 |
Output | Optional: Test Reset (Depends on layout configuration) |
| nSRST | ADBUS5 or ACBUS1 |
Output / Open-Drain | Optional: System Reset (Depends on layout configuration) |
| GND | GND |
- | Ground Reference |
PyFTID Doc
SPI and Other Pins

FT2232 Code
from pyftdi.ftdi import Ftdi
Ftdi.show_devices()
from pyftdi.spi import SpiController

spi.configure('ftdi://ftdi:2232h:1:7b/1')
slave = spi.get_port(cs=1, freq=10E6, mode=2)
write_buf = b'\x01\x02\x03'
read_buf = slave.exchange(write_buf, duplex=True)
Raspberry Pi
Pi 4 IO

The Raspberry Pi GPIO pinout guide
FPGA
Nexy A7 PMod

Efinix T20

SYZYGY
SYZYGY Standard Pod/Port 40 Pin
以下為符合 SYZYGY 規格 的 Standard Pod/Port 標準連接埠 40 針腳位定義與訊號說明。 [1, 2]
腳位配置表 (Pinout Table)
SYZYGY 標準連接埠採用 40 針腳的雙排微間距連接器(母端為 Samtec QSE,公端為 Samtec QTE),中央帶有接地金屬片(GND Spine)。 [2, 3]
| 腳位 (Pin) | 訊號名稱 (Signal Name) | 說明 (Description) | 腳位 (Pin) | 訊號名稱 (Signal Name) | 說明 (Description) |
|---|---|---|---|---|---|
| 1 | SCL | I2C 時脈(用於 SYZYGY DNA 識別) | 2 | +5V | 5V 固定電源供應(最大 2A) |
| 3 | SDA | I2C 資料(用於 SYZYGY DNA 識別) | 4 | R_GA | 地理編碼地址電阻腳位 |
| 5 | S0_D0P | 單端 S0 / 差動對 0 正極 | 6 | S1_D1P | 單端 S1 / 差動對 1 正極 |
| 7 | S2_D0N | 單端 S2 / 差動對 0 負極 | 8 | S3_D1N | 單端 S3 / 差動對 1 負極 |
| 9 | S4_D2P | 單端 S4 / 差動對 2 正極 | 10 | S5_D3P | 單端 S5 / 差動對 3 正極 |
| 11 | S6_D2N | 單端 S6 / 差動對 2 負極 | 12 | S7_D3N | 單端 S7 / 差動對 3 負極 |
| 13 | S8_D4P | 單端 S8 / 差動對 4 正極 | 14 | S9_D5P | 單端 S9 / 差動對 5 正極 |
| 15 | S10_D4N | 單端 S10 / 差動對 4 負極 | 16 | S11_D5N | 單端 S11 / 差動對 5 負極 |
| 17 | S12_D6P | 單端 S12 / 差動對 6 正極 | 18 | S13_D7P | 單端 S13 / 差動對 7 正極 |
| 19 | S14_D6N | 單端 S14 / 差動對 6 負極 | 20 | S15_D7N | 單端 S15 / 差動對 7 負極 |
| 21 | S16 | 單端通用 I/O | 22 | S17 | 單端通用 I/O |
| 23 | S18 | 單端通用 I/O | 24 | S19 | 單端通用 I/O |
| 25 | S20 | 單端通用 I/O | 26 | S21 | 單端通用 I/O |
| 27 | S22 | 單端通用 I/O | 28 | S23 | 單端通用 I/O |
| 29 | S24 | 單端通用 I/O | 30 | S25 | 單端通用 I/O |
| 31 | S26 | 單端通用 I/O | 32 | S27 | 單端通用 I/O |
| 33 | P2C_CLKP | 週邊至載板差動時脈 正極(Pod to Carrier) | 34 | C2P_CLKP | 載板至週邊差動時脈 正極(Carrier to Pod) |
| 35 | P2C_CLKN | 週邊至載板差動時脈 負極(Pod to Carrier) | 36 | C2P_CLKN | 載板至週邊差動時脈 負極(Carrier to Pod) |
| 37 | RSVD | 保留腳位(請勿連接) | 38 | RSVD | 保留腳位(請勿連接) |
| 39 | VIO | 可程式化 SmartVIO 供電軌(1.2V - 3.3V) | 40 | +3.3V | 3.3V 固定電源供應 |
訊號類別詳細說明## 1. 電源與 SmartVIO 控制
- +5V & +3.3V:固定電壓供電軌。載板(Carrier)通常先啟動 3.3V,再進行後續辨識。
- VIO:可變 I/O 電壓軌。由載板的 SmartVIO 系統 控制,在讀取 Pod 的 DNA 資訊後,才會輸出該 Pod 指定的正確電壓(如 1.8V、2.5V 等),以保護 FPGA 暫存器不受電壓過高損害。 [4, 5, 6, 7]
2. 系統管理與辨識 (SYZYGY DNA)
- SCL & SDA:I2C 匯流排,連接至 Pod 上的微控制器(pMCU)。載板透過此介面讀取儲存在週邊上的 SYZYGY DNA 資料(包含電壓需求、製造商資訊、腳位限制等)。
- R_GA:地理編碼地址腳位。載板端此腳位接下拉電阻(各連接埠阻值唯一),Pod 端接上拉電阻,pMCU 藉由偵測分壓後的 ADC 數值來判斷自身位於載板的哪一個插槽(I2C 設備位址)。 [8, 9, 10]
3. 高速資料與時脈訊號 (Data & Clocks)
- S0 到 S15 (Pin 5-20):具備差動傳輸能力。依照規格,若週邊需要使用差動訊號(例如 LVDS),必須優先佈線於這些對應的 P/N 腳位上,且正極(P)必須位於編號較低的 I/O 腳位(如 S0 配 S2、S1 配 S3)。若無差動需求,亦可直接作為單端獨立資料線使用。 [11]
- S16 到 S27 (Pin 21-32):僅支援單端(Single-Ended)通用的數位 I/O 線。 [11, 12]
- P2C_CLK{P|N} & C2P_CLK{P|N}:專用的硬體差動時脈線。P2C(週邊至載板)主要用於將 Pod 端的採樣時脈或同步時脈送入 FPGA 的專用時脈腳位(Clock-Capable Pins);C2P(載板至週邊)則是由 FPGA 主控端提供參考時脈給 Pod 設備。 [9, 13]
如需參考電路設計範本或查看硬體實作細節,可至 SYZYGY 官方硬體模板庫 獲取 Altium 或 KiCad 的開源文件。 [3, 14] 請問您目前正在進行 Carrier(載板) 還是 Pod(週邊子板) 的硬體開發?如果需要,我可以為您提供 Transceiver (TXR) 規格 的腳位定義,或是 SmartVIO 的電源啟動順序說明。
[1] https://syzygyfpga.io [2] https://syzygyfpga.io [3] https://syzygyfpga.io [4] https://docs.opalkelly.com [5] https://syzygyfpga.io [6] https://docs.opalkelly.com [7] https://syzygyfpga.io [8] https://docs.opalkelly.com [9] https://syzygyfpga.io [10] https://docs.opalkelly.com [11] https://docs.opalkelly.com [12] https://syzygyfpga.io [13] https://www.studocu.com [14] https://github.com